


Kaedah penjajaran alat yang tepat untuk pelarik CNC!
Artikel ini sangat praktikal. Pertama, ia memperkenalkan prinsip dan kaedah penjajaran alat yang biasa digunakan dalam pelarik CNC; Seterusnya, empat kaedah pemotongan percubaan manual dan penjajaran alat untuk sistem pusingan Huazhong Century Star CNC diperkenalkan; Untuk meningkatkan ketepatan penjajaran alatnya, kaedah pemotongan percubaan automatik yang dikawal oleh program telah direka berdasarkan idea "pemotongan percubaan automatik → pengukuran → pampasan ralat", dan empat kaedah penjajaran alat yang tepat telah diringkaskan dan diperkenalkan.
Prinsip dan pendekatan penjajaran alat pemotongan percubaan pelarik CNC
Pemahaman mendalam tentang prinsip penjajaran alat mesin pelarik CNC adalah penting untuk membimbing pengendali untuk mengekalkan minda penjajaran alat yang jelas, menguasai operasi penjajaran alat dengan cekap, dan mencadangkan kaedah penjajaran alat baharu. Intipati penjajaran alat adalah untuk menentukan kedudukan asal atur cara sistem koordinat bahan kerja yang berubah dengan pengaturcaraan dalam sistem koordinat mesin yang unik. Tugas utama penjajaran alat adalah untuk mendapatkan koordinat alat mesin bagi titik permulaan program alat rujukan dan menentukan offset alat alat bukan rujukan berbanding dengan alat rujukan.
Artikel ini membuat perjanjian berikut untuk menerangkan prinsip dan idea kaedah pemotongan percubaan untuk penjajaran alat: menggunakan sistem pemusing jenis pengajaran Huazhong Century Star HNC-21T (perisian aplikasi nombor versi 5.30); Tetapkan sistem koordinat bahan kerja menggunakan arahan G92 dengan bahagian tengah muka hujung kanan bahan kerja sebagai asal program; Pengaturcaraan diameter, koordinat bahan kerja bagi titik permulaan program H ialah (100, 50); Terdapat empat pisau yang dipasang pada pemegang alat: pisau pertama ialah pisau putar kasar bulatan luar 90 darjah, pisau rujukan kedua ialah pisau pusing halus bulatan luar 90 darjah, pisau ketiga adalah pisau pemotong, dan pisau keempat ialah pisau benang segi tiga 60 darjah (semua contoh yang disebut di seluruh teks adalah sama).
Seperti yang ditunjukkan dalam Rajah 1, alat rujukan diselaraskan mengikut idea "memotong bulatan luar dan muka hujung bahan kerja secara manual, merekodkan koordinat mesin X dan Z bagi titik pemotongan percubaan A yang dipaparkan pada CRT, kemudian menolak keluar. koordinat mesin asal atur cara O, dan akhirnya menolak keluar koordinat mesin asal atur cara H.". Mengikut hubungan antara koordinat alat mesin titik A dan titik O: XO=XA - Φ d. ZO=ZA, koordinat mesin asal atur cara O boleh diperolehi. Berdasarkan koordinat bahan kerja H relatif kepada titik O sebagai (100,50), koordinat alat mesin bagi titik H akhirnya diperoleh seperti berikut: XH=100- Φ d. ZH=ZA+50. Sistem koordinat bahan kerja yang ditubuhkan dengan cara ini adalah berdasarkan kedudukan hujung alat rujukan.
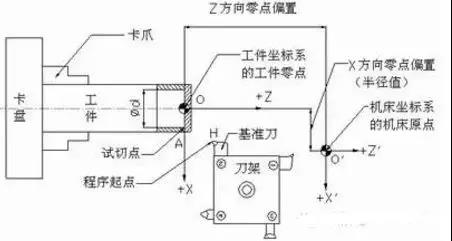
Rajah 1 Diagram skematik pemotongan percubaan manual dan penjajaran alat
Seperti yang ditunjukkan dalam Rajah 2, disebabkan sambungan dan kedudukan yang berbeza bagi setiap pemegang alat dalam arah X dan Z, apabila alat bukan rujukan diputar ke kedudukan pemesinan, kedudukan hujung alat B diimbangi berbanding dengan titik A, dan sistem koordinat bahan kerja yang telah ditubuhkan sebelum ini tidak lagi terpakai. Selain itu, setiap alat juga akan mengalami tahap kehausan yang berbeza-beza semasa digunakan, jadi pengimbang alat dan nilai haus setiap alat perlu diberi pampasan. Prinsip asas untuk mendapatkan offset bagi setiap alat ialah setiap alat diselaraskan dengan titik rujukan tertentu pada bahan kerja (seperti titik A atau titik O dalam Rajah 1). Disebabkan oleh koordinat mesin berbeza yang dipaparkan pada CRT, koordinat mesin alat bukan rujukan pada ketika itu dikira secara manual atau ditolak daripada koordinat mesin alat rujukan pada titik yang sama melalui pengiraan perisian sistem untuk mendapatkan offset alat bagi setiap bukan alat rujukan.
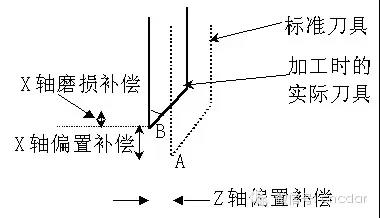
Rajah 2 Bias Alat dan Pampasan Haus
Disebabkan oleh pelbagai faktor, ketepatan penjajaran alat pemotong percubaan manual adalah sangat terhad, dan peringkat penjajaran alat ini dirujuk sebagai penjajaran alat kasar. Untuk mendapatkan hasil yang lebih tepat, seperti yang ditunjukkan dalam Rajah 3, program pemotongan percubaan automatik ringkas direka dalam julat elaun pemesinan bahagian sebelum diproses. Melalui idea "pemotongan percubaan automatik → pengukuran → pampasan ralat", kedudukan permulaan program alat penanda aras dan alat mengimbangi alat bukan penanda aras berulang kali dilaraskan, supaya ralat antara nilai arahan pemprosesan program dan pengukuran sebenar nilai memenuhi keperluan ketepatan. Peringkat penjajaran alat ini dipanggil penjajaran alat tepat.
Memandangkan memastikan bahawa titik permulaan program alat rujukan berada dalam kedudukan yang tepat adalah prasyarat untuk mendapatkan offset alat bukan rujukan yang tepat, yang pertama biasanya diperbetulkan sebelum yang terakhir diperbetulkan.
Dengan mengambil kira penjajaran alat dalam dua peringkat ini, proses operasi asas kaedah pemotongan percubaan adalah seperti berikut: pemotongan percubaan secara manual dengan alat rujukan untuk mendapatkan koordinat alat mesin titik rujukan penjajaran alat → mengira secara manual atau mendapatkan secara automatik mengimbangi alat setiap alat bukan rujukan → alat rujukan berada pada kedudukan permulaan anggaran program → alat rujukan dilaraskan menggunakan program pemotongan percubaan, dan selepas mengukur saiz, pemegang alat digerakkan mengikut langkah demi langkah atau cara MDI untuk pampasan ralat, Betulkan kedudukan titik permulaan program → Panggil berulang kali program pemotongan percubaan untuk alat bukan rujukan, dan betulkan offset alat berdasarkan offset alat asal → Alat rujukan kekal di titik permulaan program yang tepat.
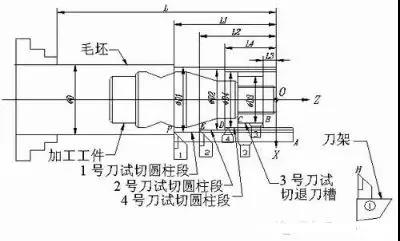
Rajah 3 Diagram skematik pemotongan percubaan berbilang bilah dan penjajaran alat
Ringkasan Dua Kaedah Penjajaran Pisau Kasar
Kerja penyediaan untuk penjajaran alat adalah sama untuk setiap kaedah berikut: Tekan kekunci F2 di bawah submenu fungsi MDI sistem untuk memasuki jadual sisihan alat; Gunakan ▲ dan kekunci untuk menggerakkan bar cahaya biru ke kedudukan mengimbangi alat yang sepadan untuk setiap pisau, dan tekan kekunci F5; Ubah suai data mengimbangi X dan Z untuk nombor mengimbangi alat # 0000, # 0001, # 0002, # 0003 dan # 0004 kepada sifar, dan kemudian tekan kekunci F5.
1. Pilih alat rujukan sebagai alat standard dan tetapkan kaedah mengimbangi alat secara automatik
Seperti yang ditunjukkan dalam Rajah 1 dan 4, langkah-langkah untuk penjajaran alat adalah seperti berikut:
1) Gunakan ▲ dan kekunci untuk menggerakkan bar terang berwarna biru untuk menjajarkan dengan sisihan alat # 0002 kedudukan alat rujukan ke-2. Tekan kekunci F5 untuk menetapkan alat ke-2 sebagai alat standard, dan baris akan bertukar menjadi bar terang merah.
2) Gunakan pisau rujukan untuk memotong muka hujung kanan bahan kerja, dan rekodkan koordinat mesin-Z bagi titik pemotongan A; Cuba potong bulatan luar bahan kerja, rekod koordinat mesin X titik A, hentikan mesin selepas menarik balik alat, dan ukur diameter luar segmen aci potong Φ D.
3) Pisau penanda aras kembali ke titik A melalui "jog+step" mengikut nilai yang direkodkan, dan memasukkan diameter pemotongan percubaan dan lajur panjang pemotongan percubaan dalam jadual sisihan alat secara berasingan Φ D dan sifar.
4) Tarik balik alat, pilih nombor alat selain daripada alat rujukan dan tukar alat secara manual. Selaraskan petua alat setiap alat bukan rujukan dengan titik A melalui kaedah "jog+step" sambil memutar gelendong, dan kemudian masukkannya ke dalam lajur diameter pemotongan percubaan dan lajur panjang pemotongan percubaan bagi nombor sisihan alat yang sepadan Φ D dan sifar , berat sebelah alat bagi setiap alat bukan rujukan akan dipaparkan secara automatik dalam lajur offset X dan Z.
5) Selepas pisau penanda aras kembali ke titik A, MDI menjalankan "G91 G00/atau G01 X [100]"- Φ D] Z50, letakkannya pada kedudukan permulaan program.
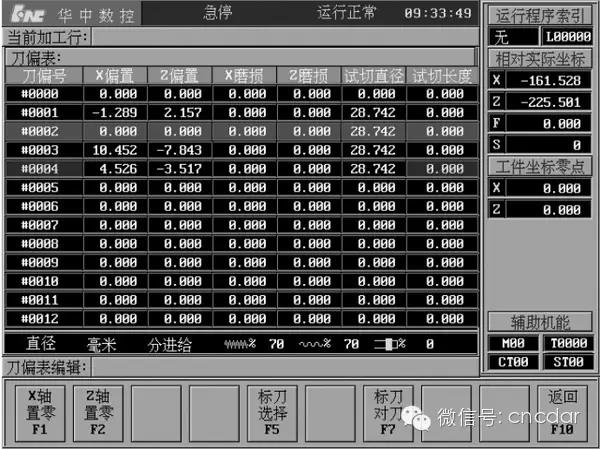
Rajah 4: Gambar rajah skema tetapan automatik alat mengimbangi untuk pisau penanda aras
2. Tetapkan koordinat alat rujukan kepada sifar pada titik rujukan penjajaran alat, dan secara automatik memaparkan kaedah mengimbangi alat
Seperti yang ditunjukkan dalam Rajah 1 dan 5, langkah-langkah untuk penjajaran alat adalah seperti berikut:
1) Sama seperti langkah (2) di atas.
2) Pisau penanda aras kembali ke titik pemotongan percubaan A melalui kaedah "jog+step" mengikut nilai yang direkodkan.
3) Tekan F1 untuk "paksi X sifar" dan F2 kepada "paksi-sifar Z" pada antara muka dalam Rajah 4, dan "koordinat sebenar relatif" yang dipaparkan pada CRT ialah (0,{{7 }}).
4) Tukar alat bukan rujukan secara manual untuk menjajarkan hujungnya secara visual dengan titik A. Pada ketika ini, nilai "relatif kepada koordinat sebenar" yang dipaparkan pada CRT ialah alat mengimbangi alat berbanding dengan alat rujukan. Gunakan ▲ dan kekunci untuk mengalihkan bar terang biru ke nombor mengimbangi alat alat bukan rujukan, rekod dan masukkannya ke kedudukan yang sepadan.
5) Sama seperti langkah (5) di atas.

Rajah 5 Diagram skematik paparan automatik alat mengimbangi pada koordinat sifar titik rujukan alat untuk alat rujukan
3 pemotongan percubaan berbilang bilah bagi segmen aci bulat luar, dikira secara manual untuk mendapatkan kaedah mengimbangi alat
Seperti yang ditunjukkan dalam Rajah 6, sistem secara manual menjajarkan alat 1, 2, dan 4, memotong paksi langkah, merekodkan koordinat mesin bagi titik akhir pemotongan setiap alat (seperti ditunjukkan dalam titik F, E dan D dalam Rajah 6), dan mengukur diameter dan panjang setiap segmen. Gantikan bilah pemotong No. 3, potong alur belakang, selaraskan hujung kanan bilah pemotong dengan alat, rekodkan koordinat titik B, dan ukur kedudukan yang ditunjukkan dalam rajah Φ D3 dan L3. Selepas mendapat data di atas, mengikut hubungan kenaikan koordinat antara titik F, E, D, dan B yang sepadan dengan setiap alat dan asal atur cara O, boleh ditentukan bahawa koordinat mesin asal atur cara alat rujukan adalah (X2)- Φ D2+100, Z2-L2+50); Selain itu, koordinat alat mesin yang sepadan dengan asal program untuk setiap alat bukan rujukan boleh diperoleh dan mengimbangi alat boleh diperoleh melalui pengiraan manual. Kaedah pengiraan ditunjukkan dalam Jadual 1, dan nilai yang direkodkan dan dikira boleh diisi dalam ruang yang sepadan. Perlu diingatkan bahawa panjang pemotongan percubaan merujuk kepada jarak terarah dalam arah Z antara titik sifar koordinat bahan kerja dan titik akhir pemotongan percubaan, dan ditentukan dalam arah positif dan negatif mengikut arah paksi koordinat.

Rajah 6 Diagram skematik pemotongan percubaan manual berbilang bilah

Jadual 1 Jadual Pengiraan untuk Pisau Alat Pisau Bukan rujukan
Proses pemotongan percubaan kaedah ini adalah mudah, menghapuskan langkah menjajarkan mata pemotongan percubaan secara visual, tetapi mengimbangi alat perlu dikira secara manual. Jika jadual pengiraan yang mengandungi formula pengiraan dicetak dan nilai diisi dalam ruang yang sepadan untuk pengiraan, alat mengimbangi boleh dikira dengan cepat.
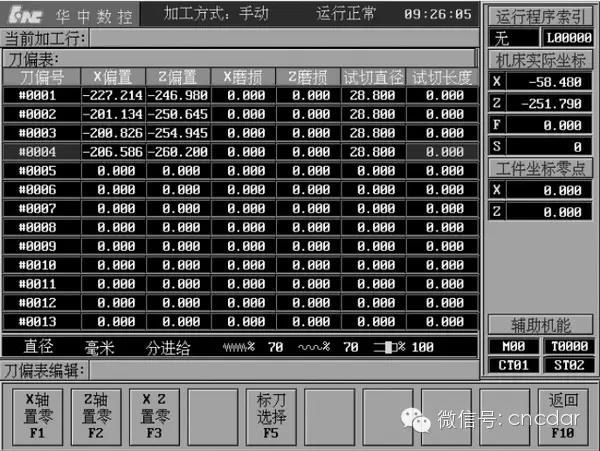
Rajah 7: Gambar rajah skema penjajaran alat automatik dalam sistem CNC pusingan Century Star
Sistem CNC Pusing Bintang Abad Ke-4, Kaedah Penjajaran Automatik Pelbagai Alat
Kaedah penjajaran pisau di atas adalah semua kaedah sisihan pisau relatif. HNC-21T telah menjalani tetapan parameter dan penyahpepijatan sistem oleh kakitangan profesional, dan pengguna juga boleh memilih "kaedah sisihan alat mutlak" untuk penjajaran alat. Kaedah sisihan alat mutlak sedikit berbeza daripada kaedah sisihan alat relatif yang dinyatakan di atas dalam pengaturcaraan pemesinan. Ia tidak perlu untuk mewujudkan sistem koordinat bahan kerja menggunakan G92 atau G54, atau membatalkan pampasan alat. Sebagai contoh, sila rujuk program O1005. Langkah-langkah untuk penjajaran alat adalah seperti berikut: selepas sistem kembali kepada sifar, seperti yang ditunjukkan dalam Rajah 6, setiap alat dipotong secara manual menjadi bahagian silinder. Selepas mengukur diameter dan dimensi panjang, diameter pemotongan percubaan sepadan dengan nombor mengimbangi alat diisi dalam lajur panjang pemotongan percubaan seperti yang ditunjukkan dalam Rajah 7. Berdasarkan prinsip yang diterangkan dalam "Pemotongan percubaan alat berbilang segmen aci bulat luar, secara manual mengira kaedah mengimbangi alat", perisian sistem secara automatik boleh mengira koordinat mesin asal program untuk setiap alat, Dengan itu mencapai matlamat penjajaran pisau automatik. Kaedah penjajaran pisau ini adalah yang paling pantas dan amat sesuai untuk pengeluaran perindustrian.
Ringkasan 5 Kaedah Penjajaran Pisau Tepat
Idea keseluruhan untuk peringkat penjajaran alat yang tepat ialah "pemotongan percubaan automatik → pengukuran → pampasan ralat". Terdapat dua jenis pampasan ralat: untuk pengendalian MDI alat rujukan atau untuk pampasan kedudukan permulaan program pemegang alat bergerak langkah; Untuk alat bukan rujukan, beri pampasan untuk mengimbangi alat atau nilai hausnya. Untuk mengelakkan kekeliruan dalam merekod, reka jadual seperti yang ditunjukkan dalam Jadual 2 untuk merekod dan mengira nilai berangka.
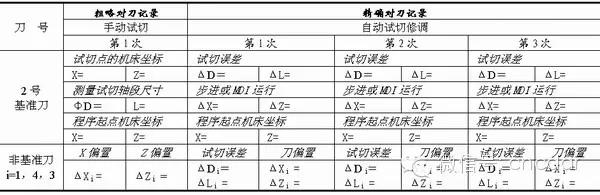
Jadual 2 Kaedah Pemotongan Percubaan Rekod Tetapan Pisau (Unit: mm)
1. Selepas membetulkan kedudukan permulaan program pembetulan alat penanda aras, laraskan kaedah bias setiap alat bukan penanda aras secara berasingan
Seperti yang ditunjukkan dalam Rajah 3, langkah-langkah untuk penjajaran alat adalah seperti berikut:
1) Alat rujukan berada di kedudukan permulaan program selepas penjajaran alat kasar, dan offset bagi setiap alat bukan rujukan dimasukkan ke kedudukan yang sepadan pada jadual sisihan alat.
2) Pemprosesan panggilan Φ D2 × L2 potongan percubaan program O1000.
3) Ukur diameter dan panjang segmen aci pemotong, bandingkan dengan nilai arahan program, dan hitung ralat.
4) Pergerakan langkah demi langkah atau nilai ralat operasi MDI, laraskan kedudukan permulaan program.
5) Mengikut dimensi yang diukur, ubah suai secara dinamik nilai arahan yang digariskan dalam program O1000 dan simpan program. Ulangi langkah (2) dan (3) sehingga titik permulaan program alat rujukan dibetulkan dalam julat ketepatan yang dibenarkan. Rekod koordinat alat mesin bagi titik permulaan program yang diperbetulkan dan tetapkan semula koordinat kepada sifar.
6) Panggil program O1001 (Knife 1 dan 4) dan O1002 (Knife 3) masing-masing untuk pemotongan percubaan, dan ukur diameter setiap bahagian Φ Di dan panjang Li (i=1, 4, 3).
7) Lakukan pampasan ralat mengikut kaedah yang ditunjukkan dalam Jadual 3.
8) Ulang langkah (6) hingga (7) sehingga ralat pemesinan berada dalam julat ketepatan, dan alat rujukan berhenti pada kedudukan permulaan program tanpa bergerak.

Jadual 3 Contoh Pampasan Ralat antara Dimensi Pengukuran Sebenar dan Nilai Arahan Program untuk Pemotongan Percubaan Automatik bagi Segmen Paksi Silinder (Unit: mm)
2. Kaedah melaraskan kedudukan permulaan program untuk setiap pisau secara berasingan
Prinsip penjajaran pisau dalam kaedah ini ialah setiap pisau membetulkan kedudukan permulaan programnya, secara tidak langsung memastikan penjajaran dengan kedudukan permulaan program yang sama.
Seperti yang ditunjukkan dalam Rajah 3, langkah-langkah untuk penjajaran alat adalah seperti berikut:
1) Alat rujukan No. 2 berada pada kedudukan permulaan program selepas penjajaran alat kasar, dan semua offset alat bukan rujukan direkodkan dan diubah suai kepada sifar.
2) Langkah sehingga (5) adalah sama dengan langkah penjajaran alat dengan nombor siri yang sama dengan kaedah penjajaran alat tepat pertama.
(6) Gantikan alat bukan rujukan secara berasingan, gunakan offset alat kasar yang direkodkan sebagai koordinat relatif bagi titik permulaan program alat bukan rujukan, panggil program O1000 untuk pemotongan percubaan, dan ukur diameter setiap segmen secara berasingan Φ Bandingkan Di dan panjang Li (i=1, 4, 3) dengan nilai arahan atur cara untuk menentukan perbezaan.
(7) Pergerakan langkah demi langkah atau operasi MDI pemegang alat untuk pampasan ralat, laraskan kedudukan permulaan program bagi setiap alat bukan rujukan secara berasingan.
(8) Ulang langkah (6) dan (7) sehingga kedudukan titik permulaan setiap program alat bukan rujukan berada dalam julat ketepatan yang dibenarkan.
(9) Ambil koordinat relatif yang dipaparkan oleh CRT sebagai pengimbang alat baharu dan masukkannya ke dalam lajur mengimbangi X dan Z bagi nombor mengimbangi alat yang sepadan dalam jadual mengimbangi alat. Kaedah ini mudah dan mudah, dan pengimbangan alat yang diperbetulkan diperoleh secara langsung daripada koordinat relatif mesin yang dipaparkan pada CRT, mengelakkan ralat pengiraan manual dan mencapai ketepatan penjajaran alat yang tinggi.
3. Selepas melaraskan kedudukan permulaan program alat penanda aras, pada masa yang sama laraskan semua bias alat bukan penanda aras
Kaedah ini pada asasnya sama dengan kaedah tetapan alat yang tepat pertama, satu-satunya perbezaan ialah program yang dipanggil dalam langkah (7) memanggil program O1003 yang diproses oleh tiga pemotong pada masa yang sama (O1004 membuang bahagian pemprosesan alat 2 dan adalah program O1003), dan langkah-langkah lain adalah sama.
Kaedah Pemangkasan Enam Empat Pisau Serentak
Jika kaedah pengimbangan alat relatif digunakan untuk penjajaran alat kasar, mula-mula masukkan offset alat bagi setiap alat bukan rujukan yang diperoleh ke kedudukan yang sepadan pada jadual pengimbangan alat, jalankan program O1004 yang diproses oleh empat alat, dan ukur diameter setiap segmen secara berasingan Φ Di dan panjang Li (i=2, 1, 4, 3), hitung ralat pemesinan. Untuk pisau rujukan, gunakan operasi MDI atau pergerakan langkah demi langkah untuk mengimbangi nilai ralat pemegang alat, dan laraskan kedudukan permulaan program; Untuk alat bukan rujukan, dalam satu pihak, ofset alat dibetulkan berdasarkan offset alat asal, dan ofset alat baharu dimasukkan semula ke dalam lajur ofset X dan Z pada jadual ofset alat; Sebaliknya, ralat pemesinan alat rujukan juga harus diisi dalam lajur haus baris ini. Jika kaedah sisihan alat mutlak digunakan untuk penjajaran alat kasar, hubungi program O1005 untuk pemotongan percubaan, dan beri pampasan untuk ralat pemesinan setiap alat dalam lajur haus yang sepadan dengan nombor sisihan alatnya.


